

Annoncé lors de la présentation de mon bac, voici mon projet de gestion de mon aquarium.
Le projet se concentre sur un petit PC embarqué de type Arduino mega.
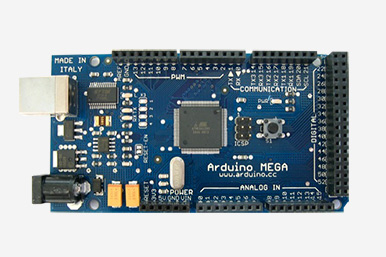
Le principe de ce genre de PC embarqué, c’est qu’il y a un microcontrôleur (le calculateur, avec de la mémoire) mais il est vide, c'est-à-dire qu’il ne sait rien faire, lors de l’achat (à part des bouts de code pré-intégré qui vont servir à faire marché ce que l’on va lui rentrée).
Donc il y a tout à faire.
L’avantage c’est le prix, une vingtaine d’euro. Ne vous emballer pas, malheureusement il va falloir lui rajouter des choses pour qu’il puisse interagir avec notre aquarium. Une carte interface à réalisé, avec des relais, des LEDs, des bornes de raccordement etc…. Le coup n’est pas encore établi, mais cela ne se monte pas une fortune.
Un autre avantage c’est qu’il ne sait rien faire de base mais qu’il sait tout faire en fonction de la programmation que l’on va lui donnée. La seule limitation c’est l’imagination et la performance de l’informaticien qui va crée le programme.
Encore un avantage, il dispose de 54 entrées sorties (au programmeur de définir ce qu’il souhaite faire de chaque voies). Il a 16 entrées analogiques, qui vont me servir à la température, et plus tard le PH et Redox voir autre. Il a 14 sorties PWM qui peuvent servir à piloter les moteurs des oscillateurs néo3+ (c’est des servomoteurs de modélisme), piloté les drivers pour une rampe a LED. Il dispose d’un bus de communication I2C ce qui permet de luis ajouter énormément de module complémentaire, comme une horloge, un afficheur, une nouvelle carte d’entrée sortie etc. Il a des ports de communication RS232 (le port série des PCs), ce qui permet de lui ajouté une carte Ethernet avec un serveur Web.
Les possibilités sont énormes, mais vu le prix de la carte ce n’est pas non plus un PC super puissant, mais c’est largement suffisant pour notre passion.
On peut même envisager de recrée le multi contrôleur de Tunze par exemple.
Pour le moment je l’utilise uniquement pour les 2 oscillateurs. Et j’ai laché un peut de leste mais faut que je mis remette.
Hier j’ai donc pratiquement finalisé m’a carte interface.
Je vous mettrais une photo se soir.
En attendant, j’aimerais bien vos remarques si vous avez des idées à ajouter, pour que je puisse les prévoir sur m’a carte interface avant que je la crée physiquement.
Voila ce qui est prévu dans l’immédiat :
En sortie 220V inversé, c'est-à-dire qu’en cas de panne du système, si on débranche le contrôleur il y aura de la tension en sortie.
Eclairage 1
Eclairage 2
Eclairage 3
Eclairage 4
Eclairage refuge
Pompe de remonté
Pompe d’écumeur
Pompe RAH
Pompe RAC
En Sortie 220V Standard, donc il faut que les relais soit commandé pour qu’il y est du 220V
Electrovanne RAC
En Sortie standard à la tension de son choix,
3 sorties auxiliaires (libre donc), je pensais à la monter de la rampe d’éclairage (sur un moteur de volet roulant), la commande des ventilateurs de refroidissement etc..
Une sortie standard à la tension de son choix
1 sortie auxiliaire, pour moi affectée à la commande en 24v alternatif pour l’électrovanne de l’osmoseur
En entrée :
Capteur de niveau bas décantation
Capteur de niveau haut décantation 1
Capteur de niveau haut décantation 2
Capteur de niveau bas osmosé
Capteur de niveau haut osmosé
Capteur de niveau haut bac de préparation eau de mer
3 auxiliaires de libre, je pensais à un boutons pour le nourrissage, un bouton pour le forçage de commande de l’électrovanne de l'osmoseur et autre.
En entrée analogique :
Température
En Sortie PWM :
4 sorties pour servomoteur pour les oscillateurs
Une entrée présence 220V.
Une carte I2C pour l’heure
Un afficheur 2 lignes 16 caractères avec un clavier 3 boutons en I2C
Voila pour un début, j’attends vos remarques si j’ai oublié quelques chose.


 News
 Plan de site
 SitemapIndex
 Flux RSS
